

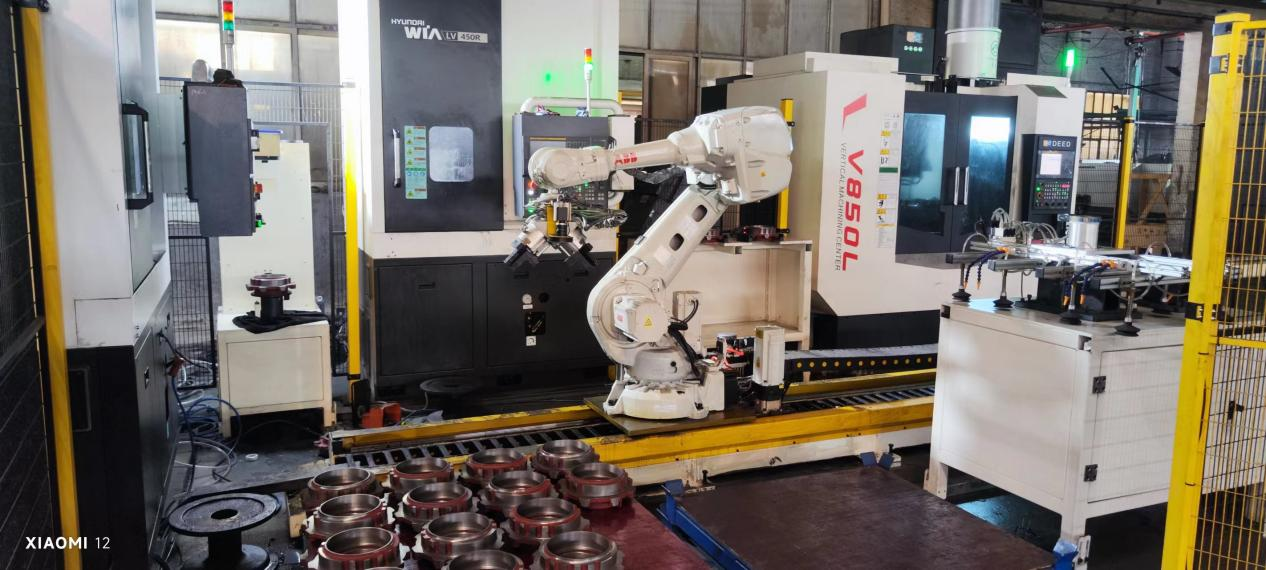
本日ご紹介したい事例は、ベアリングベーススタンディングプラスプロジェクトです。このプロジェクトでは、ハンドリングロボットと地上レールを採用し、視覚システムを用いて自動スタッキング、自動位置合わせを行い、台車スタンディングプラス工作機械加工における自動積載・荷降ろし作業を完了します。
プロジェクトの難題:ワークピース材料はブラケット全体を手動で配置し、各ロードは5~8層で、ワークピースの相対位置と角度は固定されておらず、垂直工作機械は同じ角度を保証します。
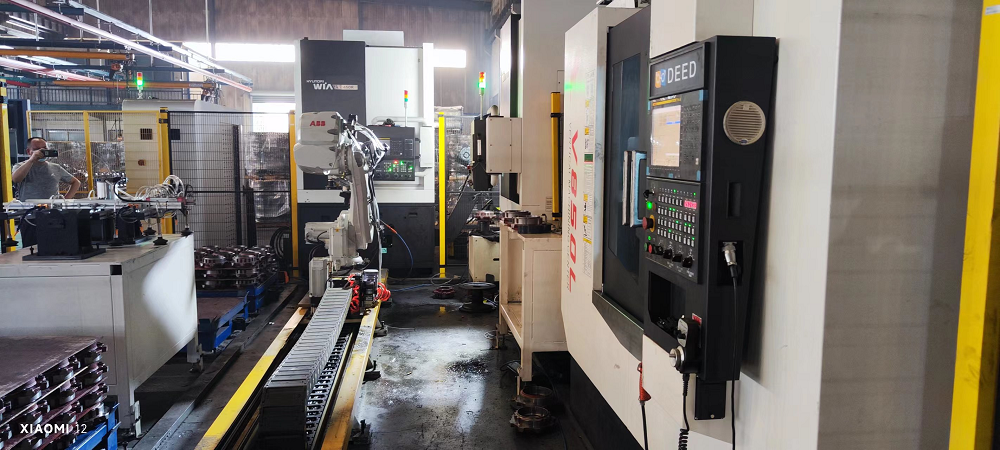
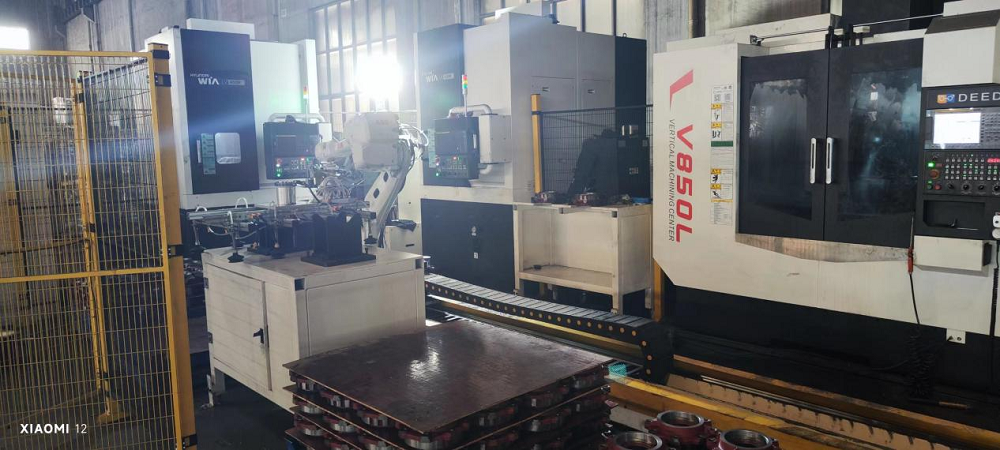
プロジェクトのハイライト:ロボットの積載位置では、トレイリミット装置を採用し、支持材料全体の大まかな位置決めを行います。ロボットのグリップ前端には2Dビジョンシステムが追加され、トレイ内の材料の中心を自動的に検出し、カート用の材料をつかむことができます。垂直搬送車の後端には、2Dビジョンシステムとサーボターンテーブル装置が追加され、ワークピースの角度を補正し、材料を垂直に供給します。ビジョンシステムとサーボ制御システムの連携により、機械の精度が向上します。
投稿日時:2023年12月21日


