

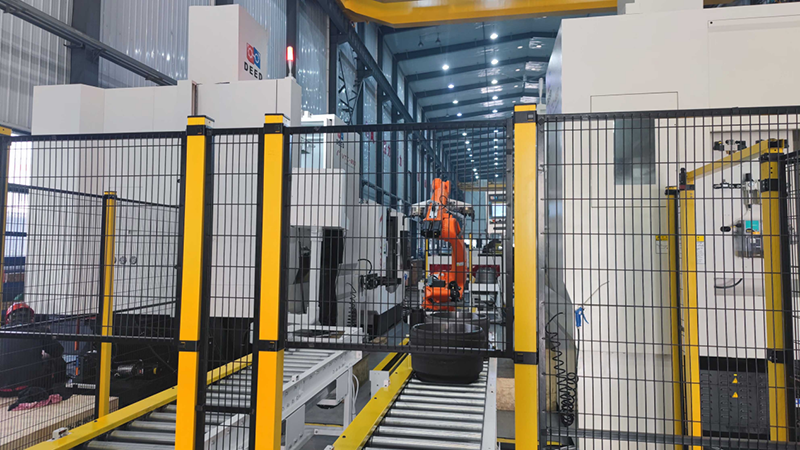
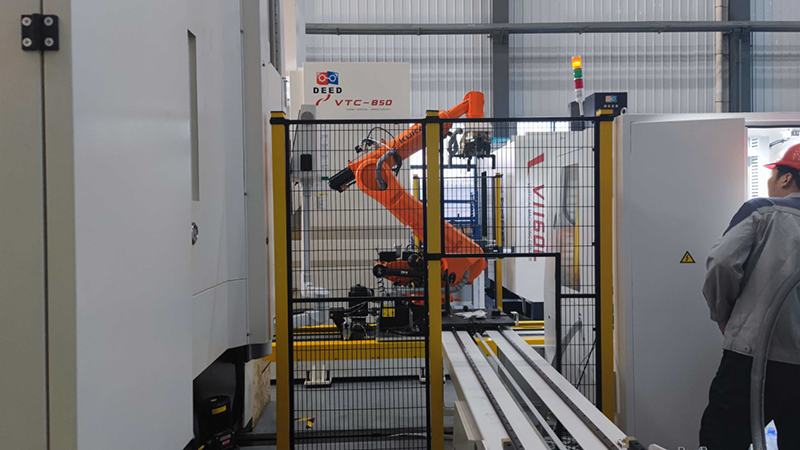
本日ご紹介したい事例は、ブレーキドラム加工機の積載・荷降ろしワークステーションです。このプロジェクトでは、搬送ロボットを採用し、供給ローラーラインから材料を取り出し、台車をセットアップし、反転させ、加工機の積載・荷降ろしを行い、動的バランス検出後に荷降ろし後の清掃を行います。
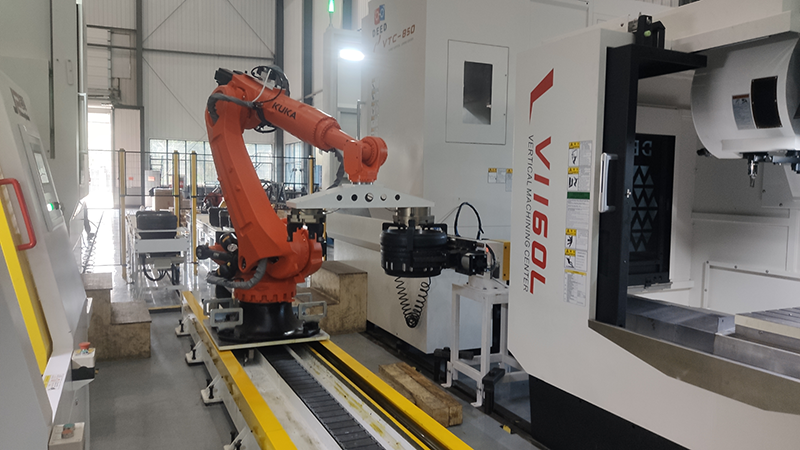
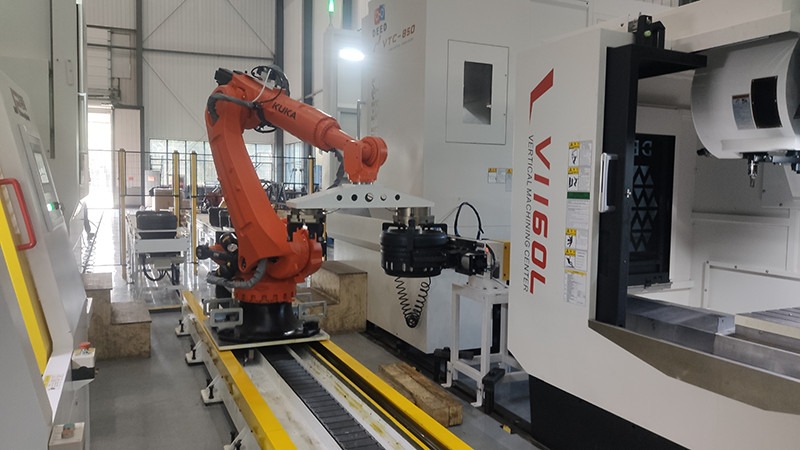
プロジェクトの難易度が高く、ワークピースの重量が比較的大きく、加工精度に対する要求が高く、垂直台車と垂直加工位置が異なるため、クリップの方向が異なり、回転させる必要があり、加工面には鉄くずがあってはならない。
このプロジェクトのハイライトは、搬送ラインの積載・荷降ろしラインがセクションごとに制御されている点です。これにより、搬送ラインの容量を増やし、加工中のワークピース同士の衝突による表面加工品質への影響を防ぐことができます。ロボットグリップは、内外に3本の爪を挟むダブルポジション式と、外に2本の爪を回転させるダブルポジション式を採用しており、ワークピースの積載・荷降ろしを実現するだけでなく、積載・荷降ろしの精度も確保しています。さらに、高圧リング式送風装置を追加することで、ワークピース表面に残った鉄粉や切削油の除去にも対応しています。
投稿日時:2023年12月18日


