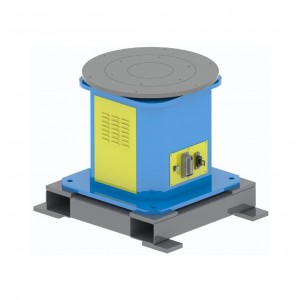
1. 複雑なワークピースに対応し、溶接範囲を拡大する
厚板鋼板フレームや建設機械のバケットなど、大型または複雑なワークピースの場合、ポジショナーはワークピースを回転および移動させることで、ロボットが内側や角などの「死角」にある溶接箇所に到達できるよう支援します。MA1400などのリーチの長いロボットと組み合わせることで、非常に長いワークピースや重量のあるワークピースでも「一度のクランプで全姿勢溶接」を実現し、位置決めミスを低減できます。
2. 手作業を減らし、効率性を向上させ、安全性を確保する。
ワークピースの手動調整を頻繁に行う必要がないため、「自動位置決めと連続溶接」が可能になり、バッチ生産における溶接効率が30%~50%向上します。ポジショナーは安全バリアと連携して動作し、高温の溶接部やアーク光への人体接触を防ぎ、安全リスクを低減するとともに、溶接品質に対する作業者の干渉を最小限に抑えます。
3. 多様なシナリオに対応し、柔軟な生産体制を強化する
安川電機のロボットはTIG/MIG/MAG溶接に対応しており、サーボ式または油圧式のポジショナーと組み合わせることができます。アルミニウムやステンレス鋼の溶接時には、ポジショナーが低速でスムーズに回転し、ロボットがリアルタイムで調整を行うことで熱変形を低減します。ワークピースの種類を変更する際も、ポジショナーが迅速に治具を交換し、ロボットはプログラムを呼び出して適応できるため、ワークステーションの大幅な調整は不要です。