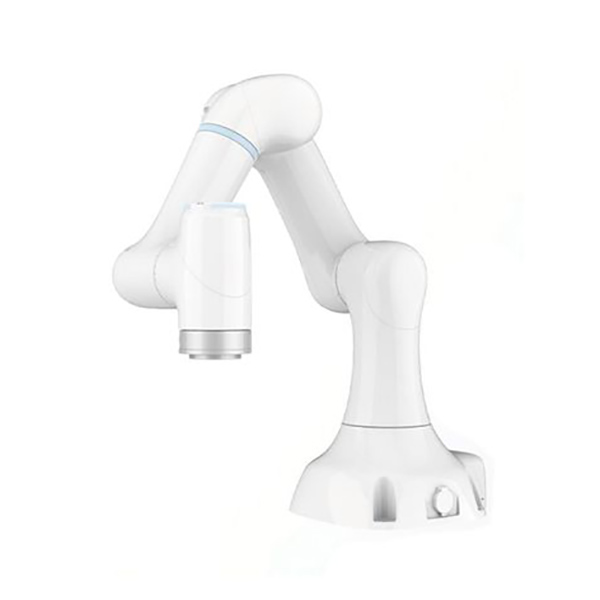
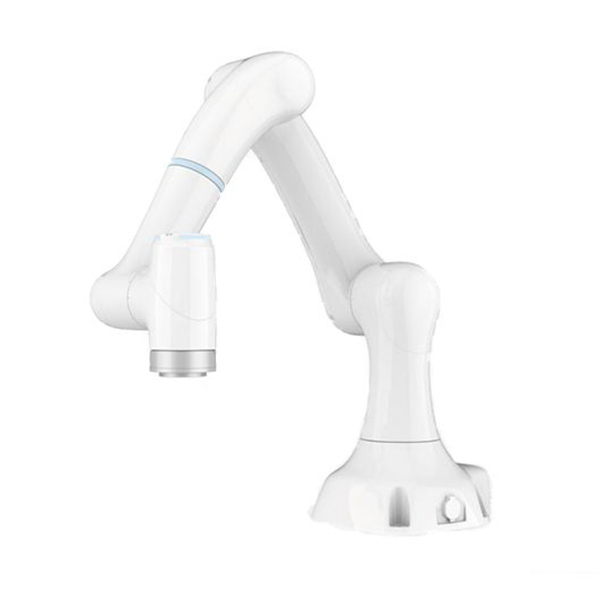
SRシリーズ協働ロボット
技術仕様
| SR3 | SR4 | |||
| 仕様 | ||||
| 負荷 | 3kg | 4kg | ||
| 作業半径 | 580mm | 800mm | ||
| 重荷 | 約14kg | 約17kg | ||
| 自由度 | 6つの回転ジョイント | 6つの回転ジョイント | ||
| MTBF | 50000時間以上 | 50000時間以上 | ||
| 電源 | AC-220V/DC 48V | AC-220V/DC 48V | ||
| プログラミング | ドラッグ&ドロップによる指導とグラフィカルインターフェース | ドラッグ&ドロップによる指導とグラフィカルインターフェース | ||
| パフォーマンス | ||||
| 力 | 平均 | ピーク | 平均 | ピーク |
| 消費 | 180W | 400W | 180W | 400W |
| 安全性 | 衝突検知、仮想壁、コラボレーションモードなど、20種類以上の調整可能な安全機能 | |||
| 認証 | ISO-13849-1、カテゴリー3、PL d、ISO-10218-1に準拠。EU CE認証規格 | |||
| 力覚センシング、ツールフランジ | 力、xyZ | 力のモーメント、xyz | 力、xyZ | 力のモーメント、xyz |
| 力測定の分解能比 | 0.1N | 0.02Nm | 0.1N | 0.02Nm |
| 動作温度範囲 | 0~45℃ | 0~45℃ | ||
| 湿度 | 湿度20~80%(結露なきこと) | 湿度20~80%(結露なきこと) | ||
| 力制御の相対的精度 | 0.5N | 0.1Nm | 0.5N | 0.1Nm |
| モーション | ||||
| 再現性 | ±0.03 mm | ±0.03 mm | ||
| モータージョイント | 作業範囲 | 最高速度 | 作業範囲 | 最高速度 |
| 軸1 | ±175° | 180°/秒 | ±175° | 180°/秒 |
| 軸2 | -135°~±130° | 180°/秒 | -135°~±135° | 180°/秒 |
| 軸3 | -175°~±135° | 180°/秒 | -170°~±140° | 180°/秒 |
| 軸4 | ±175° | 225°/秒 | ±175° | 225°/秒 |
| 軸5 | ±175° | 225°/秒 | ±175° | 225°/秒 |
| 軸6 | ±175° | 225°/秒 | ±175° | 225°/秒 |
| ツールエンドでの最大速度 | ≤1.5m/s | ≤2m/s | ||
| 特徴 | ||||
| IP保護等級 | IP54 | |||
| ロボットの取り付け | あらゆる角度からの設置 | |||
| ツールI/Oポート | 2DO、2DI、2Al | |||
| ツール通信インターフェース | 1方向100メガビットイーサネット接続ベースRJ45ネットワークインターフェース | |||
| ツールI/O電源 | (1)24V/12V、1A (2)5V、2A | |||
| ベースユニバーサルI/Oポート | 4DO、4DI | |||
| 基本通信インターフェース | 双方向イーサネット/lp 1000Mb | |||
| ベース出力電源 | 24V、2A | |||
製品用途
x Mateフレキシブル協働ロボットは、自動車・部品、3C・半導体、金属・プラスチック加工、科学研究教育、商業サービス、医療など、幅広い分野で活用されており、様々な産業の生産性と品質の向上、柔軟な生産の実現、従業員の安全性の向上に貢献しています。